ホーム > 畜産 > 畜産の情報 > スマート給水器を用いた発情検知手法の開発
畜産の情報 2026年11月号 調査・報告
スマート給水器を用いた発情検知手法の開発


宮崎大学工学部 教授 李 根浩
宮崎大学大学院工学研究科 山根 晟之、古閑 軸、久峩 道太、林 祐太
宮崎県畜産試験場川南支場養豚科 岡田 直子、髙橋 京史、石岡 史菜
宮崎大学大学院工学研究科 山根 晟之、古閑 軸、久峩 道太、林 祐太
宮崎県畜産試験場川南支場養豚科 岡田 直子、髙橋 京史、石岡 史菜
【要約】
従来の豚の発情確認は、発情周期の計算や乗駕行動、外陰部の発赤などの目視に依存しており、飼育員の熟練度に左右されるうえ、大きな労力を要するという課題があった。本研究では、人的介入を最小限に抑えながら日常行動の中で発情状態を捉えるため、豚の飲水行動に着目し、スマート給水器を用いた非侵襲的な口腔温度と飲水行動のデータを継続取得する仕組みを構築した。実験では、発情日に「飲水行動における遊びの割合」が最大となる傾向を見出した。これにより、口腔温度と行動指標の組み合わせが発情検知に有効であることが示された。加えて、母豚6頭のデータを用いたロジスティック回帰分析では、複数の特徴量を組み合わせた発情予測の有効性が確認され、スマート給水器で取得したデータが発情判定に利用可能であることが示された。
1 はじめに
養豚経営において、豚の発情状態の的確な把握は、繁殖効率の向上および労働負担の軽減に直結する重要な要素である。現在、一般的な発情確認は、発情周期の計算や乗駕行動、外陰部の発赤などの目視確認に依存している。しかし、これらの作業は飼育員の経験や熟練度に左右されるとともに、多大な労力を要するため、労働力の確保やコスト面が大きな課題となっている。一方、生理指標である体温変化については、発情検知への有効性が期待されながらも、十分に活用されていないのが現状である。その主な要因として、個体差の影響が大きく、体温測定の際に豚を1頭ずつ捕獲・保定する必要があり、豚と計測者の双方に大きな負担がかかることが挙げられる。このため、継続的な体温測定の実施は困難であり、発情時の体温変動を分析するための長期的、かつ、安定したデータの蓄積が進んでこなかった。
そこで本研究では、人的介入を最小限に抑え、豚の日常的な生活行動の中から発情状態を自動検知する手法の開発を目的とした。具体的には、豚が日常的に行う「飲水行動」に着目し、口腔温度および飲水情報を非侵襲的、かつ、自動で取得可能なスマート給水器(特許第7577261号)を用いてデータを収集・解析した。
そこで本研究では、人的介入を最小限に抑え、豚の日常的な生活行動の中から発情状態を自動検知する手法の開発を目的とした。具体的には、豚が日常的に行う「飲水行動」に着目し、口腔温度および飲水情報を非侵襲的、かつ、自動で取得可能なスマート給水器(特許第7577261号)を用いてデータを収集・解析した。
2 スマート給水器の概要
■(1)構成ユニット
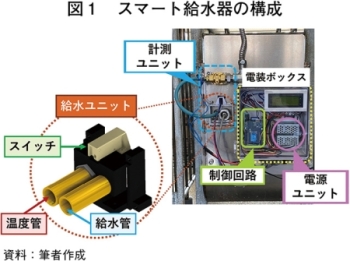
本研究で使用したスマート給水器は、図1に示す通り、電源ユニット、制御回路、計測ユニット、給水ユニットの四つの主要部で構成される。電源ユニットは、AC電源(交流電源)から供給された電力を適切な電圧に変換し、制御回路や計測ユニットへ安定的に電力供給を行う。制御回路には、各センサの制御および取得データ(口腔温度、流量、時刻など)を記録・保存するマイコンモジュールが組み込まれている。なお、飲水時の水の付着や湿気から保護するため、電源ユニットおよび制御回路は防水・防塵性を備えた電装ボックス内に収めた。給水ユニットは、給水管、温度管、スイッチなどで構成される。給水管は、水を放出するために電磁弁との間にホースを取り付け、温度管の内部には温度センサを配置し、飲水時の口腔温度を測定する仕様とした。
■(2)制御回路構成
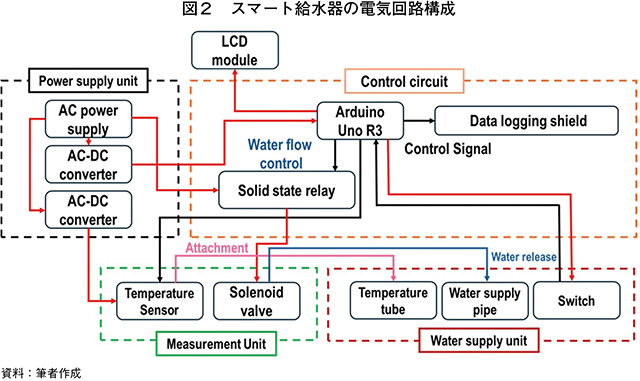
スマート給水器のハードウェア構成を図2に示す。商用電源(コンセント)は、AC-DCコンバータ(ACは交流、DCは直流)によって所定の直流電圧に変換され、制御ボード(ArduinoUnoR3)および温度センサなどの各構成要素へ電源供給が行われる。制御ボードはスイッチからの入力信号を受信し、温度センサおよび電磁弁の動作を制御することで、口腔温度の測定および給水の制御を行う。また、測定によって取得された温度データや動作情報は、データロギング用シールド(ADA-1141、Adafruit)に搭載されたSDカードへ記録される。
■(3)測定データとパラメータの定義
豚が給水ユニットの給水管を口にくわえて押し下げるとスイッチが作動し、水が給水管を通じて放出される。しかし、この際に供給される水は、口腔温度の正確な測定を妨げる要因となる。この問題を解決し、信頼性の高い口腔温度を取得するため、測定アルゴリズムを考案した。本アルゴリズムは、口腔温度と水温が混在していない有効な温度測定値を識別することを目的としている。測定アルゴリズムでは、豚が給水管をくわえて任意の時間の経過後に給水を行うことで、放水前および放水中の二つの温度条件を区別する。また、十分な時間間隔が経過した後に取得されたデータのみを有効とみなすことで、給水管を口にくわえていない状態でのスイッチ作動などの行動情報を、測定時間および飲水記録と統合して解析することにより、飲水量の推定を行う。
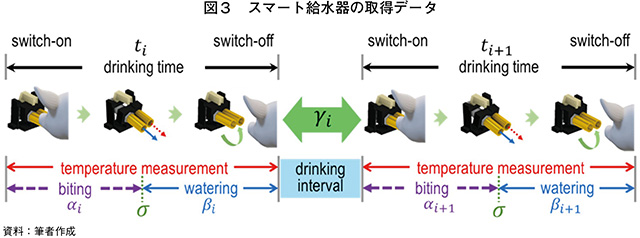
図3に示すように、本アルゴリズムはスイッチ作動イベントに基づいて複数の重要なパラメータを定義し、飲水時間および飲水間隔を定量化する。豚が給水ユニットの給水管を口にくわえて押し下げると、スマート給水器が作動し、給水管から口を離して元の位置に戻ると作動を停止する。このとき、スマート給水器がオンとなった時刻からオフとなった時刻までの時間をtとし、i回目の飲水イベントにおけるスマート給水器の作動時間をtiと定義する。そして、実際に水が供給されている時間を評価するため、給水遅延時間をσとし、飲水時間βiと定義する。βiに着目することで、豚が特定の飲水イベント中に実際に水を飲んだか否かを判別することが可能となる。また、豚が給水管をくわえてから遅延時間σまでの時間をαiとする。給水が開始される前に豚が給水管を放した場合(αi<σ)、その行動は実際の飲水を伴わないものと判断し、「遊び」に分類する。このような行動では、豚は給水管を口に入れず、鼻で軽く突くなどの動作のみを行っている可能性がある。従って、本研究ではβi>0となる飲水イベントにおいて、αi時点で測定された温度データを有効な口腔温度として採用する。
この条件により、口腔温度データは、豚が実際に給水管を口にくわえ、飲水を行っている状態においてのみ有効となる。さらに、i回目の飲水イベントの終了から(i+1)回目の飲水イベントの開始までの時間を飲水間隔γiと定義する。そして、γiを解析することで、直前の飲水イベントの影響がその後に行われる測定に及ぼす可能性を評価する。
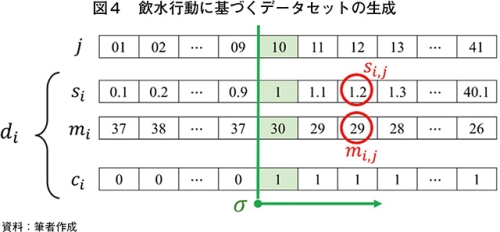
次に、飲水時間tiに対応して取得されたデータセットをdiと定義し、その概念図を図4に示す。diは、si、mi、ciの三つの要素から構成される。Si,jは、口腔温度測定中における通し番号jに対応する各サンプリング時刻を表し、測定開始から温度値が取得されるまでの経過時間として定義される。例として、図4は温度が0.1秒間隔で記録される場合を示している(なお、スマート給水器では1秒当たり15サンプルの取得が可能)。
mi,jには、各si,jにおいて測定された温度値が格納される。さらにci,jには、si,j<σ、すなわち給水開始前の場合には0を、si,j≥σ、すなわち給水中の場合には1を割り当てる。このようにして、測定データを時間条件および飲水行動に基づいて分類することで、有効な温度測定値を識別している。
■(4)アルゴリズムの説明
測定過程において、サンプリング時刻si,j、対応する温度値mi,j、および飲水状態を表すci,jが記録される。これらの記録データを基に、スイッチのオン・オフ状態から飲水時間βiおよび直前の飲水イベントにおける飲水間隔γ(i-1)を算出する。
次に、以下の三つの条件をすべて満たす有効な温度データの部分集合から、最大口腔温度および平均温度を算出する。
● 時刻αiが給水開始遅延時間σ以上であること。
● 飲水時間ciが1であること。
● 直前の飲水イベントとの飲水間隔がしきい値k(測定した口腔温度が水温の影響を受けない、任意の値(時間))より大きいこと。
これらの条件をすべて満たすデータセットdiを有効データと定義する。本条件を適用することにより、豚が実際に給水管を口にくわえている状態と、口にくわえていない状態とを判別することが可能となる。これにより、直前の飲水イベントに起因する水温の影響を最小限に抑えつつ、口腔温度データを正確に抽出できる。そして、いずれかの条件を満たさないデータは、無効データとして扱う。
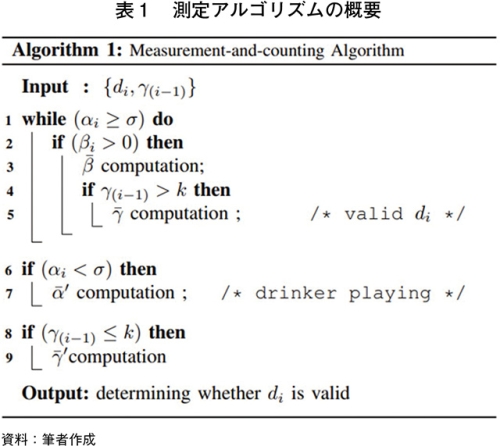
表1に、データセットdiが有効であるかを判定するための計算手順を示す。本アルゴリズムの入力は、飲水イベントiに対応するデータセットdiと、直前のi-1回目の飲水イベントにおける飲水間隔γ(i-1)である。まず、スイッチオン時刻αiがσ以上である場合、diは潜在的に有効なデータと判断される。この条件は、豚が給水管を実際に口にくわえているか、あるいは単に遊んでいるだけかを判別するために用いられる。
次に、実効的な飲水時間βiが正である場合(βi>0)、すなわち実際に水が供給されていると判断される場合にのみ、diは有効候補として保持される。最後に、直前の飲水イベントとの飲水間隔γ(i-1)が最小間隔しきい値kを超える場合(γ(i-1)>k)に限り、diは最終的に有効データとして分類される。これら3条件のいずれか一つでも満たされない場合、diは無効データと判断される。
例として、αi≥σを満たさない場合、その作動は「遊び」と判断され、対応する時刻をα'iと定義する。同様に、γ(i-1)>kを満たさない場合、その飲水間隔はγ'(i-1)として分類される。これらの分類結果を用いることで、遊びの平均時間、平均飲水間隔、および平均飲水時間といった統計指標を算出することが可能である。
さらに、α'iおよびγ'(i-1)に対して平均値を算出することで、平均遊び時間や平均無効飲水間隔といった指標を導出できる。これらの統計量を継続的に評価することにより、飲水行動の変化や異常傾向を把握することが可能となり、豚の体調変化や健康状態のモニタリングへと応用できると考えられる。これらの統計指標は、人工知能(AI)を用いた解析において、豚の行動特性や習性を理解するための有用な説明変数として活用できる。時間帯ごとの飲水傾向を考慮することで、各個体に応じた飲水間隔γ(i-1)の取得が実現され、豚の健康管理およびアニマルウェルフェアの向上に寄与することが期待される。
本研究で使用したスマート給水器は、図1に示す通り、電源ユニット、制御回路、計測ユニット、給水ユニットの四つの主要部で構成される。電源ユニットは、AC電源(交流電源)から供給された電力を適切な電圧に変換し、制御回路や計測ユニットへ安定的に電力供給を行う。制御回路には、各センサの制御および取得データ(口腔温度、流量、時刻など)を記録・保存するマイコンモジュールが組み込まれている。なお、飲水時の水の付着や湿気から保護するため、電源ユニットおよび制御回路は防水・防塵性を備えた電装ボックス内に収めた。給水ユニットは、給水管、温度管、スイッチなどで構成される。給水管は、水を放出するために電磁弁との間にホースを取り付け、温度管の内部には温度センサを配置し、飲水時の口腔温度を測定する仕様とした。
■(2)制御回路構成
スマート給水器のハードウェア構成を図2に示す。商用電源(コンセント)は、AC-DCコンバータ(ACは交流、DCは直流)によって所定の直流電圧に変換され、制御ボード(ArduinoUnoR3)および温度センサなどの各構成要素へ電源供給が行われる。制御ボードはスイッチからの入力信号を受信し、温度センサおよび電磁弁の動作を制御することで、口腔温度の測定および給水の制御を行う。また、測定によって取得された温度データや動作情報は、データロギング用シールド(ADA-1141、Adafruit)に搭載されたSDカードへ記録される。
■(3)測定データとパラメータの定義
豚が給水ユニットの給水管を口にくわえて押し下げるとスイッチが作動し、水が給水管を通じて放出される。しかし、この際に供給される水は、口腔温度の正確な測定を妨げる要因となる。この問題を解決し、信頼性の高い口腔温度を取得するため、測定アルゴリズムを考案した。本アルゴリズムは、口腔温度と水温が混在していない有効な温度測定値を識別することを目的としている。測定アルゴリズムでは、豚が給水管をくわえて任意の時間の経過後に給水を行うことで、放水前および放水中の二つの温度条件を区別する。また、十分な時間間隔が経過した後に取得されたデータのみを有効とみなすことで、給水管を口にくわえていない状態でのスイッチ作動などの行動情報を、測定時間および飲水記録と統合して解析することにより、飲水量の推定を行う。
図3に示すように、本アルゴリズムはスイッチ作動イベントに基づいて複数の重要なパラメータを定義し、飲水時間および飲水間隔を定量化する。豚が給水ユニットの給水管を口にくわえて押し下げると、スマート給水器が作動し、給水管から口を離して元の位置に戻ると作動を停止する。このとき、スマート給水器がオンとなった時刻からオフとなった時刻までの時間をtとし、i回目の飲水イベントにおけるスマート給水器の作動時間をtiと定義する。そして、実際に水が供給されている時間を評価するため、給水遅延時間をσとし、飲水時間βiと定義する。βiに着目することで、豚が特定の飲水イベント中に実際に水を飲んだか否かを判別することが可能となる。また、豚が給水管をくわえてから遅延時間σまでの時間をαiとする。給水が開始される前に豚が給水管を放した場合(αi<σ)、その行動は実際の飲水を伴わないものと判断し、「遊び」に分類する。このような行動では、豚は給水管を口に入れず、鼻で軽く突くなどの動作のみを行っている可能性がある。従って、本研究ではβi>0となる飲水イベントにおいて、αi時点で測定された温度データを有効な口腔温度として採用する。
この条件により、口腔温度データは、豚が実際に給水管を口にくわえ、飲水を行っている状態においてのみ有効となる。さらに、i回目の飲水イベントの終了から(i+1)回目の飲水イベントの開始までの時間を飲水間隔γiと定義する。そして、γiを解析することで、直前の飲水イベントの影響がその後に行われる測定に及ぼす可能性を評価する。
次に、飲水時間tiに対応して取得されたデータセットをdiと定義し、その概念図を図4に示す。diは、si、mi、ciの三つの要素から構成される。Si,jは、口腔温度測定中における通し番号jに対応する各サンプリング時刻を表し、測定開始から温度値が取得されるまでの経過時間として定義される。例として、図4は温度が0.1秒間隔で記録される場合を示している(なお、スマート給水器では1秒当たり15サンプルの取得が可能)。
mi,jには、各si,jにおいて測定された温度値が格納される。さらにci,jには、si,j<σ、すなわち給水開始前の場合には0を、si,j≥σ、すなわち給水中の場合には1を割り当てる。このようにして、測定データを時間条件および飲水行動に基づいて分類することで、有効な温度測定値を識別している。
■(4)アルゴリズムの説明
測定過程において、サンプリング時刻si,j、対応する温度値mi,j、および飲水状態を表すci,jが記録される。これらの記録データを基に、スイッチのオン・オフ状態から飲水時間βiおよび直前の飲水イベントにおける飲水間隔γ(i-1)を算出する。
次に、以下の三つの条件をすべて満たす有効な温度データの部分集合から、最大口腔温度および平均温度を算出する。
● 時刻αiが給水開始遅延時間σ以上であること。
● 飲水時間ciが1であること。
● 直前の飲水イベントとの飲水間隔がしきい値k(測定した口腔温度が水温の影響を受けない、任意の値(時間))より大きいこと。
これらの条件をすべて満たすデータセットdiを有効データと定義する。本条件を適用することにより、豚が実際に給水管を口にくわえている状態と、口にくわえていない状態とを判別することが可能となる。これにより、直前の飲水イベントに起因する水温の影響を最小限に抑えつつ、口腔温度データを正確に抽出できる。そして、いずれかの条件を満たさないデータは、無効データとして扱う。
表1に、データセットdiが有効であるかを判定するための計算手順を示す。本アルゴリズムの入力は、飲水イベントiに対応するデータセットdiと、直前のi-1回目の飲水イベントにおける飲水間隔γ(i-1)である。まず、スイッチオン時刻αiがσ以上である場合、diは潜在的に有効なデータと判断される。この条件は、豚が給水管を実際に口にくわえているか、あるいは単に遊んでいるだけかを判別するために用いられる。
次に、実効的な飲水時間βiが正である場合(βi>0)、すなわち実際に水が供給されていると判断される場合にのみ、diは有効候補として保持される。最後に、直前の飲水イベントとの飲水間隔γ(i-1)が最小間隔しきい値kを超える場合(γ(i-1)>k)に限り、diは最終的に有効データとして分類される。これら3条件のいずれか一つでも満たされない場合、diは無効データと判断される。
例として、αi≥σを満たさない場合、その作動は「遊び」と判断され、対応する時刻をα'iと定義する。同様に、γ(i-1)>kを満たさない場合、その飲水間隔はγ'(i-1)として分類される。これらの分類結果を用いることで、遊びの平均時間、平均飲水間隔、および平均飲水時間といった統計指標を算出することが可能である。
さらに、α'iおよびγ'(i-1)に対して平均値を算出することで、平均遊び時間や平均無効飲水間隔といった指標を導出できる。これらの統計量を継続的に評価することにより、飲水行動の変化や異常傾向を把握することが可能となり、豚の体調変化や健康状態のモニタリングへと応用できると考えられる。これらの統計指標は、人工知能(AI)を用いた解析において、豚の行動特性や習性を理解するための有用な説明変数として活用できる。時間帯ごとの飲水傾向を考慮することで、各個体に応じた飲水間隔γ(i-1)の取得が実現され、豚の健康管理およびアニマルウェルフェアの向上に寄与することが期待される。
3 アルゴリズムの評価実験
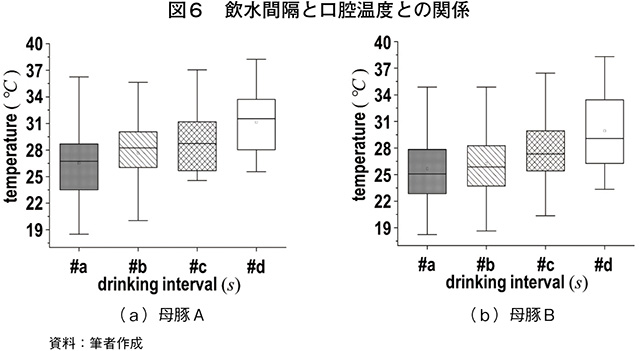
口腔温度と飲水間隔γ(i-1)の関係を評価するため、アルゴリズムにおける条件γ(i-1)>kの妥当性を検証した。評価に当たり、図6に示した5日間の測定結果をさらに細分化し、得られた実験結果を図6に示す。
本解析では、条件αi≥σおよびβi>0を満たすデータのみを対象とし、飲水間隔γ(i-1)に基づいて口腔温度を#a:0sec、#b:1~10sec、#c:11~600sec、#d:601sec以上の四つの区分に分類した。各区分に含まれるサンプル数は同程度となるように調整した。
その結果、γ(i-1)が長くなるほど、測定された口腔温度は高い値を示し、ばらつきも小さくなる傾向が確認された。この傾向は、飲水から測定までの時間間隔が長くなることで、水温による冷却の影響が低減されたためであると考えられる。
以上の結果から、飲水間隔γ(i-1)を考慮することで、水温の影響をより正確に評価できることが示され、アルゴリズムにおける条件γ(i-1)>kの有効性が実験的に検証された。
■(1)給水を遅延させる有効性を評価
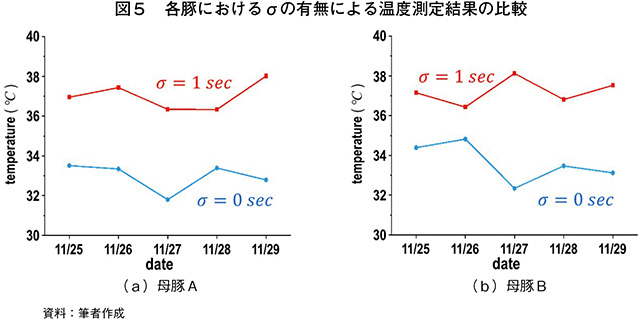
給水の遅延時間を導入することの有効性を検証するため、2頭の雌豚を対象として実験を行い、条件βi>0の妥当性を評価した。具体的には、同一の飲水イベントtiにおいて、給水前に測定された時刻αiにおける温度と、給水開始後に測定された時刻βiにおける温度を比較した。実験は、給水遅延時間σを1秒(sec)に設定して実施した。
図5に、5日間にわたって取得した測定結果を示す。すべての測定日において、給水遅延時間σを導入した条件で測定された温度は、σを導入しない条件で測定された温度と比較して、約1.5~2度(℃)高い値を示した。この結果は、給水の遅延を設けることで、水による冷却影響を受けにくい温度測定が可能となったことを示している。
以上の結果から、給水に遅延時間を導入することで、より正確、すなわち水温の影響が低減された口腔温度測定が可能であることが確認された。このことから、給水の遅延時間導入は、口腔温度測定の精度向上に有効であることが示された。
■(2)口腔温度と飲水間隔の関係性を評価
口腔温度と飲水間隔γ(i-1)の関係を評価するため、アルゴリズムにおける条件γ(i-1)>kの妥当性を検証した。評価に当たり、図6に示した5日間の測定結果をさらに細分化し、得られた実験結果を図6に示す。
本解析では、条件αi≥σおよびβi>0を満たすデータのみを対象とし、飲水間隔γ(i-1)に基づいて口腔温度を#a:0sec、#b:1~10sec、#c:11~600sec、#d:601sec以上の四つの区分に分類した。各区分に含まれるサンプル数は同程度となるように調整した。
その結果、γ(i-1)が長くなるほど、測定された口腔温度は高い値を示し、ばらつきも小さくなる傾向が確認された。この傾向は、飲水から測定までの時間間隔が長くなることで、水温による冷却の影響が低減されたためであると考えられる。
以上の結果から、飲水間隔γ(i-1)を考慮することで、水温の影響をより正確に評価できることが示され、アルゴリズムにおける条件γ(i-1)>kの有効性が実験的に検証された。
本解析では、条件αi≥σおよびβi>0を満たすデータのみを対象とし、飲水間隔γ(i-1)に基づいて口腔温度を#a:0sec、#b:1~10sec、#c:11~600sec、#d:601sec以上の四つの区分に分類した。各区分に含まれるサンプル数は同程度となるように調整した。
その結果、γ(i-1)が長くなるほど、測定された口腔温度は高い値を示し、ばらつきも小さくなる傾向が確認された。この傾向は、飲水から測定までの時間間隔が長くなることで、水温による冷却の影響が低減されたためであると考えられる。
以上の結果から、飲水間隔γ(i-1)を考慮することで、水温の影響をより正確に評価できることが示され、アルゴリズムにおける条件γ(i-1)>kの有効性が実験的に検証された。
■(1)給水を遅延させる有効性を評価
給水の遅延時間を導入することの有効性を検証するため、2頭の雌豚を対象として実験を行い、条件βi>0の妥当性を評価した。具体的には、同一の飲水イベントtiにおいて、給水前に測定された時刻αiにおける温度と、給水開始後に測定された時刻βiにおける温度を比較した。実験は、給水遅延時間σを1秒(sec)に設定して実施した。
図5に、5日間にわたって取得した測定結果を示す。すべての測定日において、給水遅延時間σを導入した条件で測定された温度は、σを導入しない条件で測定された温度と比較して、約1.5~2度(℃)高い値を示した。この結果は、給水の遅延を設けることで、水による冷却影響を受けにくい温度測定が可能となったことを示している。
以上の結果から、給水に遅延時間を導入することで、より正確、すなわち水温の影響が低減された口腔温度測定が可能であることが確認された。このことから、給水の遅延時間導入は、口腔温度測定の精度向上に有効であることが示された。
■(2)口腔温度と飲水間隔の関係性を評価
本解析では、条件αi≥σおよびβi>0を満たすデータのみを対象とし、飲水間隔γ(i-1)に基づいて口腔温度を#a:0sec、#b:1~10sec、#c:11~600sec、#d:601sec以上の四つの区分に分類した。各区分に含まれるサンプル数は同程度となるように調整した。
その結果、γ(i-1)が長くなるほど、測定された口腔温度は高い値を示し、ばらつきも小さくなる傾向が確認された。この傾向は、飲水から測定までの時間間隔が長くなることで、水温による冷却の影響が低減されたためであると考えられる。
以上の結果から、飲水間隔γ(i-1)を考慮することで、水温の影響をより正確に評価できることが示され、アルゴリズムにおける条件γ(i-1)>kの有効性が実験的に検証された。
4 長期実験
■(1)口腔温度測定
本装置の有効性を検証するため、母豚3頭を対象として、2025年6月から8月までの2カ月間にわたる長期実証実験を実施した。図7に、実験期間中における1日の最高口腔温度、外気温、および水温の推移を示す。
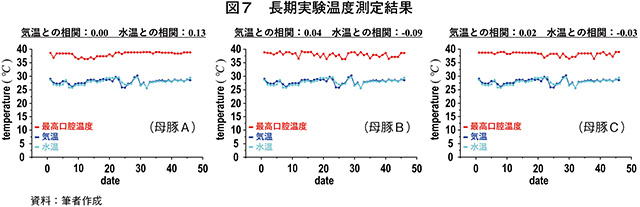
解析の結果、外気温や水温が変動する環境下においても、取得された口腔温度はそれらの影響を受けにくく、安定して測定できることが確認された。
■(2)発情時に見られた特徴量の発見~遊びの割合~
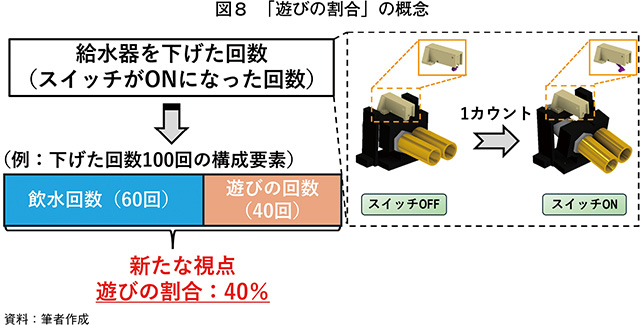
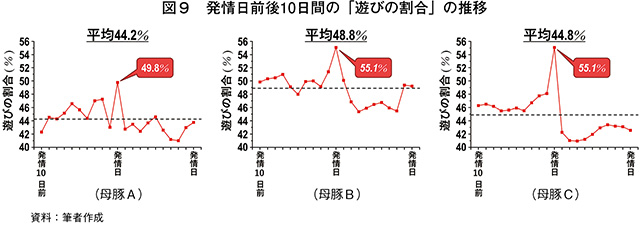
スマート給水器は、スイッチの作動回数を、実際の飲水を伴う「飲水回数」と、飲水を伴わない「遊びの回数」に分類することが可能である。そこで、発情期における母豚の行動変化に着目し、動作回数に占める遊びの頻度を「遊びの割合」として定義した(算出概念を図8に示す)。母豚3頭における時系列変化を解析した結果、図9に示す通り、いずれの個体においても、発情日に「遊びの割合」がピークを示すことが確認された。
以上の結果から、口腔温度に加えて「遊びの割合」という行動指標を複合的に活用することで、高精度での発情検知が可能になることが示唆された。
本装置の有効性を検証するため、母豚3頭を対象として、2025年6月から8月までの2カ月間にわたる長期実証実験を実施した。図7に、実験期間中における1日の最高口腔温度、外気温、および水温の推移を示す。
解析の結果、外気温や水温が変動する環境下においても、取得された口腔温度はそれらの影響を受けにくく、安定して測定できることが確認された。
■(2)発情時に見られた特徴量の発見~遊びの割合~
スマート給水器は、スイッチの作動回数を、実際の飲水を伴う「飲水回数」と、飲水を伴わない「遊びの回数」に分類することが可能である。そこで、発情期における母豚の行動変化に着目し、動作回数に占める遊びの頻度を「遊びの割合」として定義した(算出概念を図8に示す)。母豚3頭における時系列変化を解析した結果、図9に示す通り、いずれの個体においても、発情日に「遊びの割合」がピークを示すことが確認された。
以上の結果から、口腔温度に加えて「遊びの割合」という行動指標を複合的に活用することで、高精度での発情検知が可能になることが示唆された。
5 ロジスティック回帰分析を用いた発情検知
■(1)実施概要
口腔温度および飲水行動データを基に、発情状態の予測について評価を行った。その上で、説明変数と目的変数の関係を線形的に捉えることができるロジスティック回帰分析を用いて、発情予測を行った。ロジスティック回帰分析とは、主に二値分類問題(注1)に用いられる基本的な機械学習手法である。この手法では、複数の説明変数(注2)を線形に結合した値を基に、ある事象が発生する確率を推定する。つまり、「説明変数と目的変数(注3)の関係を明示的に示すための基礎モデル」であるロジスティック回帰分析を用いることで、スマート給水器で取得した測定データが発情予測にどの程度寄与するかを定量的に評価できると考えた。
(注1)入力されたデータを二つのクラスのどちらかに分類する機械学習モデル。
(注2)ある事象や数値の原因となる変数。
(注3)ある原因によって発生した結果を表す変数。
■(2)特徴量選定と分析手法
本研究では、母豚6頭のデータを用いて解析を行った。データ構成は、訓練データ70%、テストデータ30%に分割し、モデルの学習および性能評価を行った。説明変数間に強い相関が存在する(多重共線性がある)場合、回帰係数の推定が不安定になる可能性がある。そのため、解析に先立ち、説明変数間の相関係数を確認し、相関が強い変数ペアについては一方を削除することで、多重共線性の影響を低減した。この処理により、各説明変数が発情予測に与える影響をより安定して評価できるようにした。
■(3)分析結果
ア 発情予測に寄与する主要な行動指標
本解析では、ロジスティック回帰分析により推定されるオッズ比を算出し、それぞれの説明変数が発情予測に与える影響を評価した。オッズ比は、説明変数が1単位増加した際に、発情であるオッズが何倍になるかを示す。オッズ比が1より大きい場合は発情である可能性を高める方向に作用し、1未満の場合はその可能性を低下させる方向に作用することを示す。
また、発情予測を行うに当たり、モデルが出力する発情確率に基づいて最終的な判定を行うため、予測精度が最も高くなるようなしきい値を選定した。しきい値とは、ロジスティック回帰分析モデルによって出力される発情確率を、発情であるか否かに分類するための基準値であり、この値を越えた場合に発情と判定される。発情検知性能を考慮し、最終的な予測精度が最適となるしきい値を探索的に決定した。
ロジスティック回帰分析を用いた発情予測に強く寄与している上位10個の説明変数は、表2の通りである。なお、表2に示す説明変数名のうち、「5日間std」は5日間の移動平均の標準誤差、「5日間ma」は5日間の移動平均、「3日間diff」は3日前比を表している。
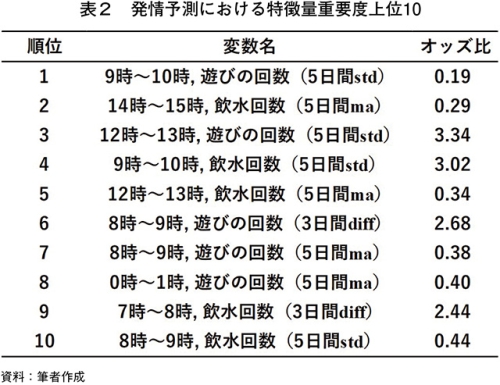
この結果、8時から17時までの活動時間帯における1時間単位の飲水行動および遊びの行動に関する説明変数が多く抽出された。これらの時間帯は、豚が活動している時間帯に相当しており、夜間の休息時間帯と比較して、飲水や遊びといった行動が発情に伴う生理的変化を反映しやすいと考えられる。そのため、1日単位で行動を集計した場合には見落とされやすい変化であっても、1時間単位で行動指標を分解して解析することで、発情に関連する行動パターンをより明確に捉えることが可能となった。以上より、1時間ごとの行動データに基づく説明変数設計が、ロジスティック回帰分析による発情予測において有効であったことが示唆された。
イ モデルの予測精度
発情予測モデルの性能評価として、正確率、検知率、および最適なしきい値を表3に示す。
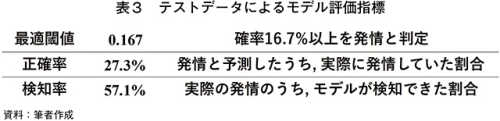
最適なしきい値は0.167であり、このしきい値を用いた場合の性能は正確率27.3%、検知率57.1%であった。さらに、モデルが発情と判定したデータのうち実際に発情であった割合は27.3%であった。
以上より、ロジスティック回帰分析は、発情予測に寄与する時間帯や行動指標を明確に示す点において有用であり、各説明変数が発情状態に与える影響を定量的に把握できるという点で、説明変数の解釈性に優れた手法であると言える。
口腔温度および飲水行動データを基に、発情状態の予測について評価を行った。その上で、説明変数と目的変数の関係を線形的に捉えることができるロジスティック回帰分析を用いて、発情予測を行った。ロジスティック回帰分析とは、主に二値分類問題(注1)に用いられる基本的な機械学習手法である。この手法では、複数の説明変数(注2)を線形に結合した値を基に、ある事象が発生する確率を推定する。つまり、「説明変数と目的変数(注3)の関係を明示的に示すための基礎モデル」であるロジスティック回帰分析を用いることで、スマート給水器で取得した測定データが発情予測にどの程度寄与するかを定量的に評価できると考えた。
(注1)入力されたデータを二つのクラスのどちらかに分類する機械学習モデル。
(注2)ある事象や数値の原因となる変数。
(注3)ある原因によって発生した結果を表す変数。
■(2)特徴量選定と分析手法
本研究では、母豚6頭のデータを用いて解析を行った。データ構成は、訓練データ70%、テストデータ30%に分割し、モデルの学習および性能評価を行った。説明変数間に強い相関が存在する(多重共線性がある)場合、回帰係数の推定が不安定になる可能性がある。そのため、解析に先立ち、説明変数間の相関係数を確認し、相関が強い変数ペアについては一方を削除することで、多重共線性の影響を低減した。この処理により、各説明変数が発情予測に与える影響をより安定して評価できるようにした。
■(3)分析結果
ア 発情予測に寄与する主要な行動指標
本解析では、ロジスティック回帰分析により推定されるオッズ比を算出し、それぞれの説明変数が発情予測に与える影響を評価した。オッズ比は、説明変数が1単位増加した際に、発情であるオッズが何倍になるかを示す。オッズ比が1より大きい場合は発情である可能性を高める方向に作用し、1未満の場合はその可能性を低下させる方向に作用することを示す。
また、発情予測を行うに当たり、モデルが出力する発情確率に基づいて最終的な判定を行うため、予測精度が最も高くなるようなしきい値を選定した。しきい値とは、ロジスティック回帰分析モデルによって出力される発情確率を、発情であるか否かに分類するための基準値であり、この値を越えた場合に発情と判定される。発情検知性能を考慮し、最終的な予測精度が最適となるしきい値を探索的に決定した。
ロジスティック回帰分析を用いた発情予測に強く寄与している上位10個の説明変数は、表2の通りである。なお、表2に示す説明変数名のうち、「5日間std」は5日間の移動平均の標準誤差、「5日間ma」は5日間の移動平均、「3日間diff」は3日前比を表している。
この結果、8時から17時までの活動時間帯における1時間単位の飲水行動および遊びの行動に関する説明変数が多く抽出された。これらの時間帯は、豚が活動している時間帯に相当しており、夜間の休息時間帯と比較して、飲水や遊びといった行動が発情に伴う生理的変化を反映しやすいと考えられる。そのため、1日単位で行動を集計した場合には見落とされやすい変化であっても、1時間単位で行動指標を分解して解析することで、発情に関連する行動パターンをより明確に捉えることが可能となった。以上より、1時間ごとの行動データに基づく説明変数設計が、ロジスティック回帰分析による発情予測において有効であったことが示唆された。
イ モデルの予測精度
発情予測モデルの性能評価として、正確率、検知率、および最適なしきい値を表3に示す。
最適なしきい値は0.167であり、このしきい値を用いた場合の性能は正確率27.3%、検知率57.1%であった。さらに、モデルが発情と判定したデータのうち実際に発情であった割合は27.3%であった。
以上より、ロジスティック回帰分析は、発情予測に寄与する時間帯や行動指標を明確に示す点において有用であり、各説明変数が発情状態に与える影響を定量的に把握できるという点で、説明変数の解釈性に優れた手法であると言える。
6 おわりに
本研究では、従来の発情検知において十分な活用が困難だった「口腔温度」および「飲水行動」に着目し、これらを複合的に分析することで、高精度な発情検知システムの構築を目的とした。研究の結果、独自に開発したスマート給水器を用いることで、母豚に対して非侵襲的に口腔温度および飲水行動データを自動的、かつ、継続的に取得する手法を確立した。さらに、スマート給水器によって取得された口腔温度は、外気温や水温などの環境条件の影響を受けることなく、安定して測定可能であることを確認した。加えて、収集したデータの解析から、発情日に「飲水行動における遊びの割合」が最大となることが明らかとなり、発情検知における新たな行動学的指標を見出した。これらの指標を用いたロジスティック回帰分析の結果、複数の指標を組み合わせることで発情検知の有効性が示された。
一方で、検知精度のさらなる向上および実用化を実現するためには、より多くのデータ蓄積が不可欠であることも明らかとなった。今後は、対象とする母豚の頭数や試験回数を拡大するとともに、行動指標や時間帯の組み合わせによって生じる複雑な関係性について、考慮可能でより柔軟なモデル構築を進める予定である。将来的には、本システムを分娩検知に応用するとともに、発情および分娩時に現れる新たな指標の探索を並行して行い、養豚経営における生産性向上および労力軽減に寄与するシステムの完成を目指す。
一方で、検知精度のさらなる向上および実用化を実現するためには、より多くのデータ蓄積が不可欠であることも明らかとなった。今後は、対象とする母豚の頭数や試験回数を拡大するとともに、行動指標や時間帯の組み合わせによって生じる複雑な関係性について、考慮可能でより柔軟なモデル構築を進める予定である。将来的には、本システムを分娩検知に応用するとともに、発情および分娩時に現れる新たな指標の探索を並行して行い、養豚経営における生産性向上および労力軽減に寄与するシステムの完成を目指す。